云端一天抵人间三年,拆解萝卜快跑的世界模型秘密
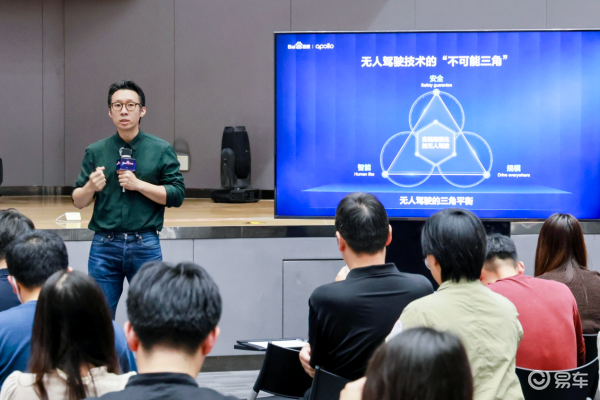 百度IDG首席架构师、IDG技术委员会主席王亮博士在演讲
文 | Bruce
编辑 | 麦克斯
在仿真世界中,当一只小狗拥有自主决策能力后,会给无人驾驶车辆带来哪些改变?
再进一步,如果将道路上的动态交通参与者都建模为具备自主决策能力的Agent智能体,当无人驾驶车辆穿梭其中时,又会构建出怎样恢弘壮阔的虚拟场景?
现在,萝卜快跑已经有了答案。
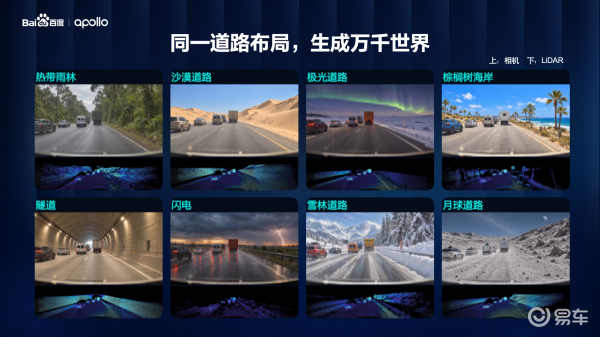
11月3日,百度Apollo首次披露面向物理AI的智能体驱动全模态世界模型Apollo World,并宣布该模型已用于萝卜快跑全球化测试与验证。
至此,押注世界模型,已成为L4赛道的集体选择。作为国内L4无人驾驶龙头,在车队规模、运营订单规模上均位居首位的萝卜快跑,也终于揭开自家世界模型的技术面纱。
拆解萝卜快跑应用的Apollo World这一世界模型,会发现,即便与无人车龙头Waymo的世界模型相比,前者的“智能体交互”、“行程级模拟”也技高一筹。
更不用说,用在无人驾驶身上的Apollo World的这一世界模型,与AI教母李飞飞最新推出的全模态空间世界模型Atlas相比,或者另一AI界大牛Yann LeCun的JEPA相比,这些只是画的像,看起来好看,前者面临的仿真测试难度,跟这些都不在同一档。
本文将探讨,在这场无人驾驶仿真训练范式升级的竞争中,萝卜快跑背后的Apollo World,究竟如何定义自身的技术边界,又是怎样解决“长时序误差累积”这一典型难题?无人车的量产应用世界模型之后,真实世界又会由此迎来哪些变化?
Apollo World定义下的世界模型
在百度Apollo此番披露世界模型进展之前,关于世界模型的定义已经可谓满天飞。
一类,以李飞飞的Atlas为代表,主打3D渲染的空间智能;李飞飞本人总结,LLM预测下一个Token,视觉模型预测下一帧,而Atlas,预测的是新视角。
另一类,以Yann LeCun的JEPA为代表,在抽象隐空间预测世界的高层语义状态表征。既不渲染像素,也不预测画面。JEPA预测的是下一个状态。
Apollo World与它们均有所不同。
百度智能驾驶事业群组(IDG)首席架构师、IDG技术委员会主席王亮博士认为,世界模型必须满足两个基本门槛:因果性、交互性,如此方称得上是真正意义上的世界模型。
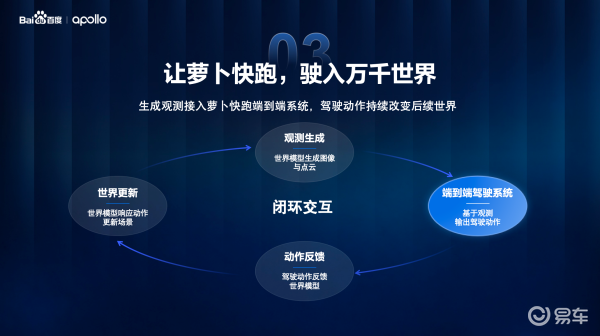
其中,交互性体现在,世界模型可以动态响应外部干预,当注入Action后,未来的仿真世界状态会随之改变。
因果性体现在,模型架构采用因果单向注意力机制,沿着时间线从过去向未来单向推演,不允许逆时序信息泄露。不求好看,而是追求真实地还原物理世界。
具体到无人驾驶领域,Apollo World的工作流程大致如下:
首先,Apollo World生成观测信息,包括图像、点云数据;
然后,虚拟世界里的萝卜快跑无人车,根据观测信息执行动作,动作结果再反馈给Apollo World;
紧接着,世界模型根据反馈信息,更新场景状态,生成新的观测数据;
至此,整个过程形成闭环。
简言之,李飞飞的Atlas的重心在于“看清”世界,Yann LeCun的JEPA重心在于“预判”世界,而Apollo World的重心,则在于与真实物理世界进行动作的互动。
难度各有不同。
Apollo World在应用到无人驾驶领域后,其安全要求、闭环因果、跨模态一致性,挑战要明显高于李飞飞的Atlas。
至于JEPA,其挑战在于,如何在基础表征侧让隐空间表征更可靠,但由于没有可观测的传感器输出,很难直接用于无人驾驶仿真训练。
而Apollo World 要面临的挑战并非仅仅渲染出一个逼真的虚拟世界,也不仅是学习隐空间预测。在无人驾驶领域,它对于物理世界运行规律的学习、罕见与长尾场景的安全验证等有着更高的要求。
可以理解为,Atlas可以出现几何幻觉、拉伸伪影,这只会带来像不像、好不好看的影响。如果世界模型仿真失真,出现几何错误、物理错误、因果错误,无人驾驶系统学到错误行为后,便会导致真实世界中的严重交通安全事故。
这也是为什么,Apollo World在正式亮相之初,执着地想要划清楚世界模型的定义边界。在王亮博士看来,世界模型不能只做“生成炫酷视频的画师”,更要成为验证无人驾驶安全性的“考官”。
Google DeepMind联合创始人Demis Hassabis,在担任公司CEO期间曾将Genie 3比作一个孕育AGI、可无限扩展的虚拟子宫。Waymo在此基础上构建了面向无人驾驶的世界模型,究竟能生长出怎样的能力,全行业均时刻关注。
而借助百度Apollo推出的Apollo World,萝卜快跑同样在量产落地的路上埋头推进。那么,它是如何实践的,与Waymo的世界模型比,其技术究竟有何特点?
与Waymo的世界模型一战
回到无人驾驶,萝卜快跑落地应用的Apollo World,其实Waymo今年也推出了类似方案,Waymo World Model。
客观而言,二者存在技术逻辑相近之处,但也存在侧重点的不同。
今年6月,在CVPR 2026活动上,Waymo AI研究总监Mingxing Tan做了一场有关自家世界模型的演讲。
演讲结束后,一位参会嘉宾问了这样一个问题:
“Genie训练时看到的大象,大概是在学校里,或者丛林里。当它们被迁移到道路场景,也就是世界模型把大象放到路上时,大象仍然表现得像在丛林里,还是它也意识到周围有车,然后惊慌失措?”
Mingxing Tan的回答很有意思。
他说,“大象在动物园里是一种行为方式,但当它真的走在路上时,它的行为是否和动物园里一样,这是一个开放问题,我不知道答案。这些都是非常困难的案例,也是我们应该探索的方向。”
要么Mingxing Tan不愿意公开Waymo World Model的具体技术细节,要么这个问题Waymo真的还没有答案。
Apollo World此番披露技术进展时,则明确提到:
“在将世界模型应用到萝卜快跑无人车的过程中,Apollo World会在生成的仿真环境中,将动态交通参与者等要素建模为独立的Agent智能体,且这些智能体会对萝卜快跑无人车的驾驶动作做出响应。”
回到文章开头的问题,在Apollo World的仿真世界中,即便道路上出现的一只小狗,也会被赋予一定的智能水平与行为逻辑,可以基于虚拟世界中无人车的驾驶决策作出反应。视频中,小狗是否进入自车车道,系统会给出加速通过或者制动减速的不同决策。
一定意义上,可以理解为Waymo的世界模型侧重长尾场景的复现,萝卜快跑的Apollo World世界模型,侧重与虚拟交通环境的行为推演。
《机动演进》注意到,与更愿意呈现大象、龙卷风、大火等罕见场景的Waymo不同,萝卜快跑在智能体之外,还朝着另一个方向集中发力,那就是“行程级模拟”。
行程级模拟,指萝卜快跑可基于Apollo World,实现仿真环境下的任意起终点无人驾驶。不是短短几分钟,也不是某个局部场景,而是半小时甚至一个小时的连续仿真。
这背后的难点在于,Waymo与萝卜快跑均面临长时序误差累积的世界模型典型难题。
Waymo的团队成员曾在GTC会议上提到,自回归式多智能体轨迹预测,闭环迭代时会产生累积误差。尤其当时序拉长后,智能体之间的交互会越来越不真实。
为此,Waymo还基于Genie 3开发了高效长时序变体,在大幅降低算力的同时保持高真实度,支撑大规模仿真。
但即便如此,包括Waymo在内的L4同行,目前仍以片段测试为主。
反观萝卜快跑落地的这套Apollo World,主打行程级模拟,在长时序仿真方面走在了靠前位置。在被问及如何解决长时序误差累积的问题时,百度IDG杰出架构师、世界模型负责人杨泽博士告诉《机动演进》:
“解决长时序误差累积有多种方法,例如,在训练过程中,将推理的噪音加入进来,通过建模的方式,让训练时的推理更加极致。此外,还会用到三维高斯泼溅等方案。”
行程级模拟背后,考验的其实是世界模型的“持久性”。这是王亮博士提出的世界模型三大评价标准之一,其它两项分别是物理准确性、实时性。这三项指标,本质上考验的是Apollo World能否真正理解物理世界的运行规律。
从一些细节处可以看到,Apollo World生成的虚拟世界,的确在遵循真实物理规律。
比如,通过对不同天气条件建模,雨天地面湿滑场景下,刹车的制动距离会更长。一辆无人车在夜间经过路灯时,路灯在路面上的阴影也会随着无人车的运动而发生长短变化,说明世界模型具备还原光照物理规律的能力。
笔者认为,相比Waymo世界模型聚焦大象、龙卷风等极限场景的策略,萝卜快跑依托Apollo World实现智能体交互、行程级模拟的打法,显得更为务实。
Apollo World改变了什么?
在无人驾驶领域,长期存在一个“安全、智能、规模”的不可能三角难题。现在基于Apollo World,萝卜快跑正在解决这一难题。
安全方面,在告别传统仿真后,萝卜快跑将基于Apollo World的生成式仿真,在虚拟测试世界体验更多的高风险、罕见、长尾的场景。
例如,洒水车冲水冲击到施工锥筒后,锥筒被水流冲到车辆前方这类罕见场景。这会极大降低测试风险。
智能方面,当下,萝卜快跑采用的是车端部署端到端,云端采用世界模型的组合。通过AI教AI开车的方式,将大幅提升无人驾驶系统的模型能力。
规模方面,由于世界模型的生成式仿真测试,更大规模化部署成为可能。
向前追溯,Waymo早在2018年就公布过这样一组数据:“每天,Waymo 的 25000 辆虚拟无人驾驶车在仿真中行驶最多 1000 万英里,相当于往返月球 15 次。”
换算后,相当于平均每辆车每天行驶约640公里。
到2024年,Waymo在提交给澳大利亚监管机构的一份文件中,披露了新的仿真数据规模,“每天的仿真里程达到约2000万英里(折合约3200万公里)”只不过这一次,Waymo没有再公布用了多少辆虚拟无人驾驶车。
上述数据均基于传统的仿真测试,更多是一种回放扰动仿真。之所以称为“传统”,是与当下基于世界模型的生成式仿真作为对比。
再看萝卜快跑,基于Apollo World世界模型一天完成的虚拟测试里程,大概是十万公里,相当于一辆配备安全员的真实路测车连续测试约三年。
从Waymo基于传统仿真的每天640公里,到新的仿真技术范式下,如今萝卜快跑基于世界模型的每天10万公里虚拟测试,可见AI对于仿真技术的变革之深,这也是所有L4无人驾驶玩家的关键一战。
当L4无人驾驶技术的技术升级,找到世界模型这一“AI教AI开车”的全新训练技术范式,还有助于监管部门实现监督,最终有利于获得L4落地的政策支持。至于社会公众,在感受到更好的乘坐体验后,也会对无人车给予更多信任。
一定程度上,Apollo World在无人驾驶领域的应用,还有可能对物理AI作出贡献。
要知道,过去一两年,智能驾驶领域曾出现大量技术人才外流,对机器人创业潮提供了技术、人才、工程落地等方面反哺。现在,无人驾驶找到了新的测试、验证技术路径,既会对L2+企业通往L4提供参考,也有机会进一步对机器人等具身智能领域实现技术外溢。
当下,行业里已诞生端到端、VLM、VLA、世界模型、强化学习等诸多技术名词。归根结底,这些技术的目标都是理解物理世界,让系统像人类司机一样安全、舒适、聪明地行驶。
技术可以百家争鸣,一旦面临落地,或许便只有做出来,以实际表现分高下。
“空谈世界模型不是壁垒。躬身入局,打磨好每个工程化细节,愿意做脏活累活,拉长时间轴后回看,这些才可能成为真正的壁垒。”王亮博士说。